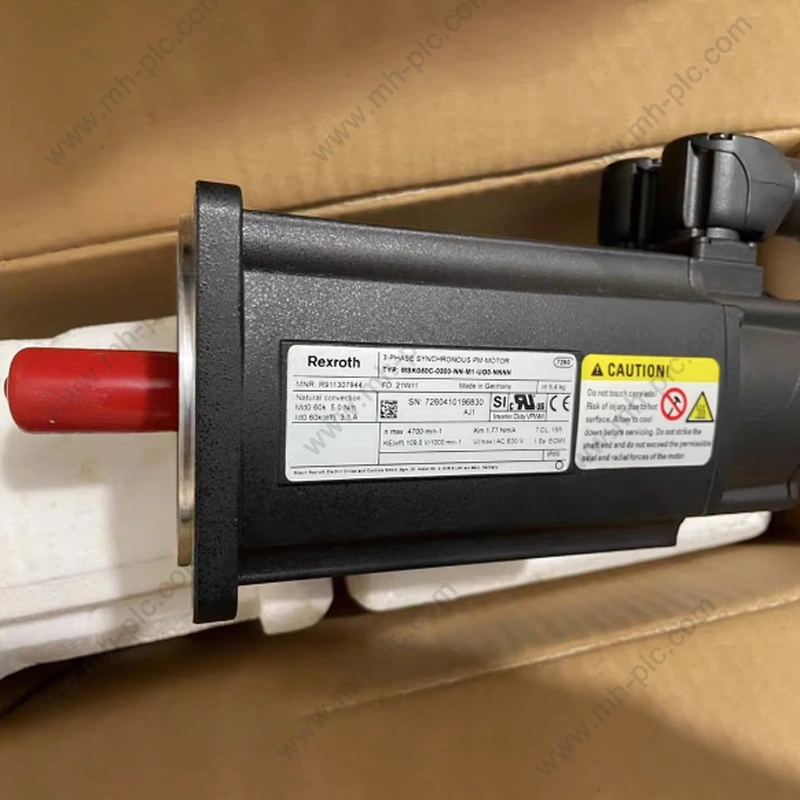
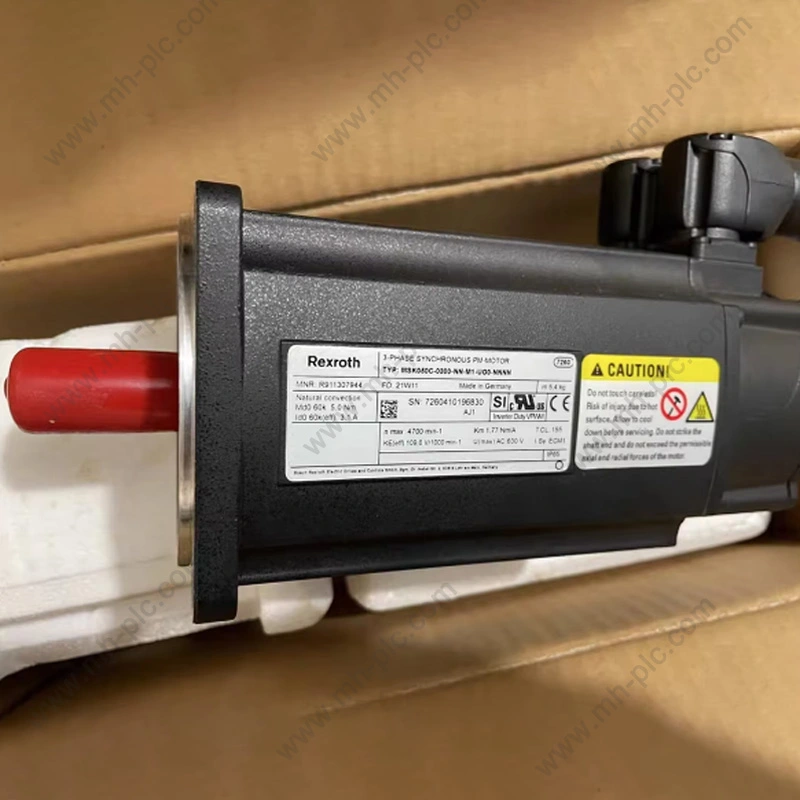
Servo RexrothI prodotti sono comunemente presi in considerazione per macchine industriali che richiedono velocità controllata, posizionamento ripetibile, prestazioni di coppia reattive e movimento coordinato. Per gli acquirenti internazionali, tuttavia, selezionare il prodotto giusto non significa semplicemente scegliere un servomotore con una potenza adeguata. L'applicazione completa può dipendere anche dalla coppia continua e di picco, dalla velocità operativa, dal tipo di feedback, dal freno di stazionamento, dalle dimensioni meccaniche, dalla compatibilità del controller, dall'interfaccia di comunicazione e dalla relazione tra il motore e il corrispondente sistema di azionamento. Le generazioni di prodotti possono differire anche nei dettagli meccanici ed elettrici, rendendo il numero esatto del modello particolarmente importante per i progetti di sostituzione e manutenzione.
Sommario
Fare clic su qualsiasi argomento per passare direttamente alla sezione.
- 1. Perché la selezione del servo è strettamente legata alla macchina?
- 2. In che modo un servoasse crea un movimento controllato?
- 3. Quali componenti devono essere abbinati insieme?
- 4. Come viene effettuata la selezione dei prodotti in termini di coppia, velocità e inerzia?
- 5. Perché il tipo di feedback è importante nelle applicazioni servo?
- 6. Che ruolo svolgono i servoazionamenti nelle prestazioni di movimento?
- 7. In che modo freni, connettori e interfacce meccaniche influiscono sulla selezione?
- 8. Come dovrebbero essere valutate le diverse generazioni di servoprodotti?
- 9. Quali applicazioni industriali necessitano di un movimento ad alta risposta?
- 10. Cosa dovrebbero controllare gli acquirenti prima di ordinare una sostituzione?
- 11. Come può un fornitore aiutare con il sourcing basato su modelli?
- 12. Quali errori comuni negli appalti dovrebbero essere evitati?
- 13. Quali informazioni dovrebbe includere una specifica professionale?
- 14. Domande frequenti
Perché la selezione del servo è strettamente legata alla macchina?
Un servomotore non funziona in modo isolato. La sua idoneità è determinata da ciò che la macchina le chiede di fare, dalla rapidità con cui deve rispondere, dalla frequenza con cui accelera e decelera e dalla precisione con cui deve seguire una traiettoria comandata.
Consideriamo una macchina confezionatrice. Un asse può spostare un prodotto in posizione, un altro può controllare un meccanismo di sigillatura e un terzo può sincronizzare il movimento del materiale con il processo di taglio. Ciascun asse può avere un carico, un intervallo di velocità, un'inerzia e un profilo di accelerazione diversi.
Una macchina utensile crea una serie diversa di requisiti. Il suo asse di avanzamento può richiedere un posizionamento altamente ripetibile e un movimento controllato per un lungo periodo operativo. Un robot può dare priorità ai rapidi cambiamenti di direzione e al movimento multiasse coordinato. Un sistema di movimentazione dei materiali può richiedere un'accelerazione rapida, un arresto controllato e un funzionamento affidabile con carichi utili variabili.
Questi esempi mostrano perché un prodotto servo dovrebbe essere selezionato in base ai requisiti di movimento della macchina piuttosto che solo dalla gamma di potenza del catalogo.
Definisce la velocità, l'accelerazione, la decelerazione, la distanza percorsa, il tempo di ciclo e la frequenza del movimento ripetuto.
Determina la coppia continua, la coppia di picco, l'inerzia, l'attrito, i carichi gravitazionali e le forze di processo esterne.
Definisce la posizione, la velocità, la coppia, la ripetibilità e le prestazioni di assestamento richieste.
Richiede la corrispondenza di motore, azionamento, feedback, controller, comunicazione, connettori e interfacce meccaniche.
Perché il carico medio non è sufficiente
Molte macchine presentano grandi differenze tra le condizioni operative medie e quelle di picco. Un asse di posizionamento può trascorrere la maggior parte del tempo mantenendosi o muovendosi lentamente, ma richiede comunque una coppia notevole per una rapida accelerazione.
Allo stesso modo, un asse verticale può avere un carico gravitazionale continuo anche quando la sua velocità media di spostamento è bassa.
Perché il tempo di ciclo modifica la selezione
Le frequenti accelerazioni e decelerazioni impongono maggiori sollecitazioni al motore e all'azionamento rispetto a una macchina che funziona continuamente a una velocità stabile.
Il comportamento termico del motore dipende anche dal ciclo completo. La coppia di picco ripetuta può produrre una condizione termica diversa da un breve evento di accelerazione seguito da lunghi periodi di inattività.
Perché la meccanica influenza le prestazioni elettroniche
Un servocontrollore può essere molto reattivo, ma la precisione della macchina è influenzata anche dal gioco, dalla flessibilità dell'accoppiamento, dall'allungamento della cinghia, dalla precisione delle viti, dalla rigidità strutturale, dalle condizioni dei cuscinetti e dall'allineamento.
Per questo motivo, una buona scelta del servo dovrebbe essere accompagnata da una valutazione meccanica.
In che modo un servoasse crea un movimento controllato?
Un tipico servoasse combina conversione di potenza, controllo in tempo reale, feedback del motore e comandi a livello di macchina.
Il controller di movimento definisce il movimento target. Il convertitore converte il comando in corrente e tensione del motore. Il motore crea coppia. Il dispositivo di feedback segnala il movimento effettivo. Il circuito di controllo confronta quindi le prestazioni effettive con il comando e apporta le correzioni.
Comando di posizione
Il controllore della macchina può specificare una posizione o traiettoria target. In una semplice applicazione di indicizzazione, il target può essere una posizione fissa. In un sistema coordinato, il comando può cambiare continuamente secondo un profilo di movimento.
Controllo della velocità
Il sistema può utilizzare il segnale di feedback per determinare la velocità effettiva. Se il motore rallenta sotto un carico imprevisto, il convertitore può aumentare la corrente di produzione della coppia richiesta per compensare.
Controllo corrente
Il circuito di corrente funziona a una velocità molto più elevata rispetto al circuito di posizione esterno. Il suo scopo è regolare la corrente del motore in modo che la coppia possa essere controllata rapidamente.
Correzione della posizione
Quando la posizione effettiva differisce dalla posizione comandata, il sistema di controllo determina la correzione richiesta. È necessaria una corretta messa a punto perché un sistema eccessivamente aggressivo può creare oscillazioni, mentre un sistema poco reattivo può aumentare l'errore di inseguimento.
| Livello di controllo | Scopo primario | Preoccupazione tipica |
|---|---|---|
| Anello di posizione | Tiene traccia della posizione comandata | Precisione, errore di inseguimento, assestamento |
| Anello di velocità | Regola la velocità del motore | Stabilità della velocità e risposta ai disturbi |
| Ciclo corrente | Controlla la corrente e la coppia del motore | Risposta dinamica e limiti di corrente |
| Stadio di potenza | Fornisce energia elettrica al motore | Tensione, corrente, commutazione, comportamento termico |
Perché il controllo a circuito chiuso è importante
Senza feedback, il controller non può determinare direttamente se il motore ha effettivamente raggiunto la posizione o la velocità comandata. Il controllo a circuito chiuso consente al sistema di rilevare le deviazioni e rispondere.
Ciò è particolarmente utile quando il carico della macchina cambia durante il funzionamento.
Perché la messa a punto deve riflettere la macchina
Un meccanismo rigido ad accoppiamento diretto può tollerare diverse impostazioni di controllo da un asse flessibile con trasmissione a cinghia. Anche un grande carico d'inerzia si comporta diversamente da un carrello mobile leggero.
La messa a punto del servo deve pertanto essere eseguita dopo aver stabilito la configurazione meccanica.
Coordinazione del movimento
In una macchina multiasse, ciascun servoanello locale gestisce il proprio motore mentre il controller di movimento coordina la traiettoria complessiva.
La qualità della sincronizzazione dipende dalle prestazioni del controller, dai tempi di comunicazione, dalla risposta dell'azionamento e dalla coerenza meccanica tra gli assi.
Quali componenti devono essere abbinati insieme?
Un servoasse completo normalmente contiene più componenti che devono funzionare come un insieme coordinato.
Motore
Il motore fornisce coppia meccanica. I parametri importanti includono coppia nominale, coppia di picco, velocità nominale, velocità massima, tipo di feedback, dimensioni di montaggio, dimensioni dell'albero e freno di stazionamento opzionale.
Guidare
Il convertitore controlla la corrente del motore e riceve informazioni di feedback. La gamma di corrente, la classe di tensione, le funzioni di controllo, l'interfaccia dell'encoder, le opzioni di comunicazione e le dimensioni di installazione meccanica devono corrispondere al motore e al controller.
Dispositivo di feedback
L'encoder o il risolutore comunica all'azionamento cosa sta effettivamente facendo il motore. L'azionamento deve comprendere la tecnologia di feedback e l'interfaccia elettrica.
Controllore di movimento
Il controller di movimento genera traiettorie e coordina gli assi. A seconda della macchina, può trattarsi di un PLC con funzioni di movimento, controllo CNC, controller robot o un'altra piattaforma di automazione.
Trasmissione meccanica
Riduttori, giunti, viti a ricircolo di sfere, cinghie, cremagliere, pulegge e altri meccanismi determinano il modo in cui il movimento del motore viene tradotto in movimento della macchina.
| Parte del sistema | Funzione principale | Importante punto di compatibilità |
|---|---|---|
| Servomotore | Produce coppia meccanica | Coppia, velocità, feedback, montaggio |
| Servoazionamento | Controlla l'uscita elettrica | Dati nominali del motore, feedback, tensione, corrente |
| Encoder o risolutore | Fornisce feedback sul movimento | Interfaccia, risoluzione, comunicazione |
| Controllore di movimento | Genera comandi di movimento | Compatibilità di rete e di controllo |
| Trasmissione meccanica | Trasferisce il movimento alla macchina | Rapporto, gioco, rigidezza, dimensioni |
Accoppiamento motore-azionamento
I servomotori e gli azionamenti sono spesso progettati come combinazioni compatibili. Ciò può semplificare la messa in servizio poiché l'azionamento può contenere dati motore stabiliti e impostazioni di feedback compatibili.
Per i progetti di sostituzione, mantenere la relazione motore-azionamento originale può essere particolarmente utile quando il controller della macchina e il sistema meccanico rimangono invariati.
Comunicazione controller-azionamento
Il controller e l'azionamento devono scambiarsi comandi di movimento e informazioni di stato. L'architettura di comunicazione richiesta dovrebbe essere identificata prima di selezionare l'apparecchiatura.
Perché gli accessori contano
Cavi di alimentazione, cavi di feedback, connettori, componenti di frenatura e accessori di montaggio possono tutti influenzare la corretta installazione.
Queste parti dovrebbero essere controllate come parte della configurazione completa piuttosto che trattate come extra non correlate.
Come viene effettuata la selezione dei prodotti in termini di coppia, velocità e inerzia?
Coppia e velocità costituiscono la base della scelta del motore. L'inerzia, il tempo di accelerazione e il ciclo di lavoro determinano quindi se il motore selezionato può eseguire il movimento richiesto.
Coppia continua
La coppia continua rappresenta la coppia che può essere fornita durante il funzionamento prolungato in condizioni termiche definite.
Dovrebbe essere confrontato con la porzione continua effettiva del ciclo di lavoro della macchina.
Coppia di picco
La coppia di picco supporta eventi di breve durata come accelerazioni, inversioni rapide o disturbi del processo.
La durata del picco e la frequenza con cui si verifica sono entrambi importanti.
Gamma di velocità
Il motore deve funzionare entro l'intervallo di velocità richiesto dalla macchina. Una velocità massima elevata è utile solo quando la meccanica della macchina e il sistema di controllo possono utilizzarla in sicurezza.
Inerzia del carico
L'inerzia misura la resistenza ai cambiamenti della velocità di rotazione. Una maggiore inerzia richiede una coppia maggiore durante l'accelerazione o la decelerazione.
Se viene utilizzato un riduttore, l'inerzia del carico riflessa sul motore cambia con il rapporto di trasmissione.
Carichi gravitazionali
Gli assi verticali sono un caso speciale. La gravità crea una richiesta di coppia persistente e può anche richiedere un freno di stazionamento.
| Parametro | Domanda da porre | Perché è importante |
|---|---|---|
| Coppia continua | Quale coppia è necessaria durante il movimento sostenuto? | Determina l'idoneità termica |
| Coppia di picco | Qual è la coppia massima di breve durata? | Determina l'accelerazione e la capacità di disturbo |
| Velocità | Quali sono le velocità operative minima e massima? | Definisce il campo operativo del motore |
| Inerzia | Quanta massa rotante deve essere accelerata? | Influisce sulla coppia e sulla messa a punto |
| Tempo di ciclo | Quanto spesso l'asse ripete il suo movimento? | Influenza i requisiti termici e dinamici |
Perché la coppia RMS può essere importante
Per le macchine cicliche, il motore non sperimenta continuamente la stessa coppia. Può accelerare con una coppia elevata, viaggiare con una coppia moderata, decelerare e quindi rimanere al minimo.
La coppia RMS fornisce una rappresentazione utile della richiesta termica durante il ciclo.
Coppia di accelerazione
Una relazione meccanica semplificata è:
Coppia di accelerazione = Inerzia × Accelerazione angolare
Questa relazione illustra perché una macchina con elevata inerzia e accelerazione aggressiva può necessitare di una notevole coppia di picco del motore anche se il suo carico a regime è relativamente modesto.
Rapporto di trasmissione
I riduttori possono aumentare la coppia in uscita riducendo l'inerzia riflessa sul lato motore. La scelta vera e propria dovrebbe quindi considerare sia il motore che la trasmissione meccanica.
Forza del processo esterno
Taglio, pressatura, tensionamento, bloccaggio, avvolgimento e altre operazioni possono creare forze esterne che si aggiungono ai requisiti di coppia del motore.
- Definire il movimento: Establish travel, speed, acceleration, deceleration, and cycle time.
- Determinare il carico:Identificare massa, inerzia, attrito, gravità e forze di processo esterne.
- Trasmissione della revisione:Registrare il rapporto del cambio, il passo della vite, il rapporto della cinghia o altre relazioni meccaniche.
- Calcolare la coppia:Determinare i requisiti continui, di accelerazione e di picco.
- Controlla la velocità:Verificare che l'intervallo operativo richiesto rientri nell'intervallo specificato del motore.
- Revisione del servizio termico:Valutare l'intero ciclo ripetitivo anziché un punto operativo.
Perché il tipo di feedback è importante nelle applicazioni servo?
Il feedback fornisce le informazioni necessarie per chiudere il circuito di controllo del movimento. Diverse tecnologie di feedback offrono diverse combinazioni di risoluzione, informazioni sulla posizione, robustezza e interfaccia elettrica.
Encoder incrementali
Gli encoder incrementali generano segnali a impulsi mentre l'albero del motore ruota. Il sistema di controllo utilizza questi impulsi per determinare il movimento e la direzione.
Sono adatti per molte applicazioni in cui una procedura di riferimento è accettabile dopo l'avvio.
Encoder assoluti
Gli encoder assoluti forniscono informazioni sulla posizione definite. A seconda del progetto, ciò può consentire al sistema di identificare la posizione dell'albero più direttamente dopo il ripristino dell'alimentazione.
Ciò può essere utile nelle macchine in cui le informazioni sulla posizione sono importanti immediatamente dopo l'avvio.
Feedback del risolutore
I risolutori utilizzano principi elettromagnetici per determinare la posizione angolare e possono essere adatti per ambienti esigenti in cui la robustezza è importante.
Risoluzione
La risoluzione del feedback indica la precisione con cui è possibile misurare il movimento dell'albero. Una risoluzione più elevata può supportare un controllo migliore, ma non elimina automaticamente le imprecisioni meccaniche.
| Tipo di feedback | Caratteristica di base | Considerazione sulla selezione |
|---|---|---|
| Encoder incrementale | Informazioni sul movimento relativo basate sul polso | Posizione di riferimento e interfaccia |
| Encoder assoluto | Informazioni sulla posizione dell'albero definita | Risoluzione e comunicazione |
| Risolutore | Feedback di posizione elettromagnetico | Robustezza ambientale e interfaccia |
Feedback e precisione di posizionamento
La precisione del posizionamento non dipende solo dalla risoluzione dell'encoder. Il gioco meccanico, la flessibilità dell'accoppiamento, la precisione delle viti a ricircolo di sfere, la rigidità del telaio, l'espansione termica e la regolazione del controller possono tutti contribuire all'errore finale della macchina.
Instradamento del cavo di feedback
I cavi di feedback funzionano vicino ai cavi di alimentazione e ai componenti elettronici di commutazione in molte macchine. La schermatura, la messa a terra, l'integrità del connettore e un instradamento appropriato possono aiutare a preservare la qualità del segnale.
Perché la compatibilità del feedback è fondamentale durante la sostituzione
Un azionamento esistente può essere configurato per una tecnologia di feedback specifica. Un motore sostitutivo con un'interfaccia encoder diversa potrebbe quindi richiedere un'opzione di azionamento o feedback diversa.
Che ruolo svolgono i servoazionamenti nelle prestazioni di movimento?
Il servoazionamento è l'interfaccia di alimentazione e controllo tra il controller della macchina e il motore. Determina la rapidità e la precisione con cui il motore può rispondere ai comandi mutevoli.
Conversione di potenza
Il convertitore converte l'energia elettrica in ingresso in corrente controllata del motore. La commutazione a semiconduttore crea l'uscita trifase richiesta secondo l'algoritmo di controllo.
Regolamento attuale
La regolazione della corrente è fondamentale per il controllo della coppia. La rapida risposta alla corrente consente all'azionamento di reagire rapidamente quando cambia il carico della macchina.
Elaborazione del feedback
L'azionamento interpreta i dati dell'encoder o del risolutore e combina tali informazioni con il movimento comandato per calcolare le correzioni.
Protezione
Gli azionamenti monitorano comunemente corrente, tensione, temperatura e altre condizioni operative interne. Le risposte di protezione possono includere allarmi, limitazione di corrente, arresto controllato o spegnimento a seconda del guasto.
Comunicazione
L'azionamento può comunicare con PLC, CNC, controller di movimento, HMI o sistema di supervisione attraverso una rete industriale specifica.
| Funzione di guida | Scopo | Impatto dell'applicazione |
|---|---|---|
| Controllo corrente | Regola la corrente del motore | Risposta di coppia |
| Controllo della velocità | Mantiene la velocità comandata | Stabilità della velocità |
| Controllo della posizione | Tiene traccia della posizione comandata | Precisione e assestamento della posizione |
| Elaborazione del feedback | Legge il movimento reale | Correzione a circuito chiuso |
| Protezione | Monitora le condizioni operative | Risposta ai guasti e protezione delle apparecchiature |
| Comunicazione | Scambia dati di controllo e diagnostici | Integrazione PLC e macchina |
Perché il dimensionamento dell'unità varia in base all'applicazione
Un azionamento utilizzato per un asse a rotazione continua potrebbe non avere gli stessi requisiti di uno utilizzato per l'indicizzazione rapida.
Accelerazioni frequenti e coppia di picco elevata possono richiedere una maggiore capacità di corrente di breve durata.
Dati di azionamento e motore
L'azionamento potrebbe richiedere parametri specifici del motore per ottenere le prestazioni di controllo previste.
Dati motore errati possono comportare uno scarso controllo della coppia, una corrente non necessaria o un comportamento di protezione errato.
Guidare le condizioni termiche
La temperatura dell'armadio, la distanza di montaggio, la frequenza di commutazione, la corrente di uscita e la ventilazione influiscono tutti sulla temperatura del convertitore.
La progettazione dell'installazione dovrebbe pertanto seguire i requisiti ambientali e termici specificati del convertitore.
In che modo freni, connettori e interfacce meccaniche influiscono sulla selezione?
Molti problemi di sostituzione si verificano a livello delle interfacce piuttosto che della potenza nominale del motore principale. Un motore può corrispondere alla coppia e alla velocità richieste, ma non riesce comunque ad adattarsi alla macchina a causa di differenze nell'albero, nella flangia, nel connettore o nel freno.
Freno di stazionamento
Un freno di stazionamento può mantenere una posizione stazionaria del motore quando viene rimossa la coppia elettrica. Gli assi verticali richiedono spesso questa funzione.
È necessario controllare la tensione del freno, il cablaggio, il comportamento di rilascio e la sequenza del controller.
Dimensioni dell'albero
Il diametro e la lunghezza dell'albero devono corrispondere al giunto, al cambio, alla puleggia o ad altra trasmissione meccanica.
Dimensioni della flangia
Il montaggio del motore dipende solitamente dal modello della flangia, dalla spaziatura dei bulloni, dal diametro pilota e dalle dimensioni complessive del motore.
Disposizione dei connettori
I connettori di alimentazione e feedback possono essere posizionati in modo diverso tra famiglie di modelli o generazioni di prodotti. L'orientamento del connettore può anche influenzare l'instradamento dei cavi e il layout dell'armadio.
Disposizione di raffreddamento
Alcuni motori si affidano al raffreddamento naturale, mentre altri possono utilizzare sistemi di raffreddamento aggiuntivi a seconda della progettazione del prodotto.
| Interfaccia | Cosa verificare | Perché è importante |
|---|---|---|
| Freno | Tipo e tensione del freno | Compatibilità di tenuta e controllo |
| Lancia | Diametro, lunghezza, sede per chiavetta ove applicabile | Accoppiamento meccanico |
| Flangia | Dimensioni di montaggio e pilota | Installazione fisica |
| Connettore di alimentazione | Tipo di connettore e configurazione dei pin | Installazione elettrica |
| Connettore di feedback | Interfaccia e cablaggio dell'encoder | Funzionamento a circuito chiuso |
| Raffreddamento | Metodo di raffreddamento e requisiti di installazione | Prestazioni termiche |
Perché le dimensioni di montaggio sono importanti nei progetti di sostituzione
Le macchine industriali sono spesso progettate attorno a punti di montaggio fissi. Un motore sostitutivo con dimensioni complessive diverse può richiedere una riprogettazione meccanica anche quando i valori elettrici sono accettabili.
Perché l'orientamento del connettore è importante
Il percorso dei cavi è spesso limitato da coperture protettive, protezioni della macchina, componenti mobili e pareti dell'armadio. L'orientamento del connettore può quindi influire sulla praticità dell'installazione.
Tempi di rilascio del freno
Per gli assi verticali, il rilascio del freno e la generazione della coppia del motore devono essere coordinati. Rilasciare il freno troppo presto o rimuovere la coppia del motore prima che il freno sia innestato può provocare movimenti indesiderati dell'asse.
Come dovrebbero essere valutate le diverse generazioni di servoprodotti?
Le apparecchiature di automazione industriale spesso rimangono in servizio per molti anni. Di conseguenza, gli ingegneri e i team di manutenzione potrebbero dover reperire generazioni di prodotti più recenti e consolidati per macchine diverse.
Le famiglie di prodotti correlati possono condividere funzioni simili pur differendo per dimensioni, opzioni di feedback, compatibilità di azionamento, architettura di comunicazione o accessori disponibili.
Famiglie automobilistiche consolidate
I sistemi di automazione più vecchi possono continuare a funzionare in modo affidabile per anni. Quando è necessaria una sostituzione, il numero del materiale originale fornisce informazioni preziose sulla configurazione installata.
Famiglie di motori più recenti
Le famiglie di prodotti più recenti possono fornire dimensioni dell'alloggiamento, opzioni di feedback, metodi di raffreddamento o funzionalità di integrazione diverse.
Questi prodotti possono essere particolarmente adatti per nuovi progetti pur non essendo necessariamente sostituti meccanici diretti dei motori più vecchi.
Perché i codici modello sono importanti
I numeri di modello industriale possono codificare importanti informazioni di configurazione. Una piccola differenza nel suffisso può distinguere feedback, freno, avvolgimento, montaggio o altre opzioni.
| Punto di confronto | Cosa controllare | Rischio di sostituzione se ignorato |
|---|---|---|
| Famiglia motoria | Famiglia originale e proposta | Architettura tecnica diversa |
| Numero del modello | Numero materiale completo | Configurazione errata |
| Feedback | Specifica dell'encoder o del risolutore | Incompatibilità di guida |
| Freno | Opzione e tensione del freno | Problemi di controllo o mantenimento |
| Montaggio | Dimensioni flangia e albero | Conflitto di installazione meccanica |
| Guidare la relazione | Famiglia di azionamenti compatibili | Combinazione errata del servosistema |
La sostituzione non significa sempre hardware identico
Potrebbe essere necessario valutare un modello obsoleto o non disponibile rispetto a una famiglia di prodotti successiva. In tale situazione, il confronto dovrebbe coprire le caratteristiche elettriche, meccaniche, di feedback, software, di controllo e di comunicazione.
Quando è utile mantenere la stessa famiglia di prodotti
Quando una macchina contiene più assi della stessa piattaforma consolidata, mantenere lo stesso ecosistema può semplificare la configurazione e la gestione dei pezzi di ricambio.
Quando una famiglia diversa può essere appropriata
Una macchina più nuova o un importante aggiornamento del sistema di controllo possono offrire l'opportunità di utilizzare una piattaforma servo diversa. Questa dovrebbe essere trattata come una decisione di ingegneria del sistema piuttosto che come una semplice sostituzione del prodotto.
Quali applicazioni industriali necessitano di un movimento ad alta risposta?
I servosistemi sono particolarmente rilevanti laddove una macchina necessita di movimento ripetibile, elevata accelerazione, assi coordinati o posizionamento accurato.
Indicizzazione, alimentazione film, taglio, sigillatura, riempimento e movimentazione sincronizzata del prodotto.
Assi di avanzamento, posizionamento, movimento coordinato e controllo meccanico di precisione.
Movimento multiasse che richiede velocità, posizione e risposta di coppia coordinate.
Sincronizzazione, registrazione, avvolgimento, taglio e movimento correlato alla tensione dei rulli.
Posizionamento ripetibile per inserimento, fissaggio, erogazione, pressatura e ispezione.
Indicizzazione, sistemi di trasferimento, sollevamento, pick-and-place e posizionamento automatizzato.
Confezione
Le macchine confezionatrici spesso dipendono da tempistiche precise. Un prodotto deve arrivare nella posizione giusta mentre un altro asse esegue il taglio o la sigillatura.
Il servosistema aiuta a coordinare queste azioni attraverso comandi di movimento sincronizzati.
Macchine utensili
Le macchine utensili possono richiedere movimenti di avanzamento precisi e posizionamenti ripetibili. I servoassi possono azionare viti a ricircolo di sfere, tavole rotanti o altri meccanismi di posizionamento.
Robotica
I sistemi robotici dipendono da più assi che si muovono insieme secondo una traiettoria pianificata. Il controller gestisce il coordinamento generale mentre ciascun servoazionamento regola il proprio motore locale.
Stampa e trasformazione
Le attrezzature per la stampa e la trasformazione spesso necessitano di rapporti accurati tra i rulli e le sezioni di lavorazione. Le differenze di velocità possono influenzare la registrazione e la movimentazione del materiale.
Automazione dell'assemblaggio
Le macchine di assemblaggio ripetono spesso brevi movimenti ad alta frequenza. Pertanto, un'accelerazione, una decelerazione, un posizionamento e una risposta di coppia coerenti possono essere importanti.
Movimentazione dei materiali
Le apparecchiature di movimentazione automatizzata possono richiedere movimenti rapidi seguiti da arresti controllati. Il carico può anche variare da un ciclo all'altro.
| Applicazione | Requisito di movimento tipico | Area di selezione importante |
|---|---|---|
| Confezione | Indicizzazione e sincronizzazione | Controllo di posizione e comunicazione |
| Macchine utensili | Movimento di avanzamento preciso | Feedback e risposta dinamica |
| Robotica | Traiettorie multiasse | Sincronizzazione e controllo della posizione |
| Stampa | Sincronizzazione dei rulli | Regolazione e coordinamento della velocità |
| Assemblea | Movimenti rapidi e ripetibili | Comportamento in accelerazione e assestamento |
| Movimentazione dei materiali | Trasferimento veloce e fermate controllate | Coppia, inerzia, frenata |
L'applicazione determina la priorità tecnica. Un asse di imballaggio ad alta velocità può richiedere una risposta rapida, mentre un asse di trasferimento pesante può porre maggiore enfasi sulla coppia di picco e sulla gestione dell'inerzia.
Cosa dovrebbero controllare gli acquirenti prima di ordinare una sostituzione?
I progetti di sostituzione sono spesso più impegnativi rispetto all'approvvigionamento di nuove apparecchiature perché il nuovo prodotto deve adattarsi a una macchina e a un'architettura di controllo esistenti.
Controllare il numero di modello completo
Il numero completo del materiale è solitamente più utile del nome del prodotto abbreviato. Aiuta a distinguere la tensione, il feedback, il freno, l'avvolgimento o la configurazione meccanica richiesti.
Controllare la targa del motore
Registra potenza, coppia, velocità, corrente, tensione, informazioni di feedback, informazioni sui freni e il numero di modello completo.
Controllare l'unità esistente
Verificare il modello di convertitore, la corrente nominale, la tensione di alimentazione, la piattaforma di controllo, l'interfaccia di feedback, l'opzione di comunicazione e gli accessori installati.
Controllare il controller
Identificare il PLC, il CNC, il controller del robot o il controller di movimento e determinare come comunica con l'azionamento esistente.
Controllare l'interfaccia meccanica
Misurare le dimensioni dell'albero, le dimensioni della flangia, la disposizione dei bulloni, le dimensioni pilota e lo spazio di installazione disponibile.
Controllare il cablaggio
È necessario verificare il tipo di connettore, la lunghezza, l'instradamento, la schermatura e l'assegnazione dei pin dei cavi di alimentazione e di feedback, ove applicabile.
| Controllo della sostituzione | Informazioni richieste | Motivo |
|---|---|---|
| Modello del motore | Numero materiale completo | Identifica la configurazione esatta |
| Modello di guida | Modello completo e opzioni | Conferma la compatibilità del controllo |
| Feedback | Informazioni sull'encoder o sul risolutore | Garantisce la compatibilità a circuito chiuso |
| Freno | Opzione e tensione del freno | Supporta la corretta operazione di mantenimento |
| Adattamento meccanico | Albero, flangia, dimensioni | Conferma l'installazione fisica |
| Comunicazione | Interfaccia PLC o controller | Mantiene l'integrazione della macchina |
Perché le fotografie possono aiutare
Le fotografie delle targhette possono facilitare l'identificazione del modello, in particolare quando il codice stampato è lungo o contiene diversi segmenti di configurazione.
Anche le foto dei connettori e delle modalità di montaggio possono aiutare a identificare le differenze meccaniche ed elettriche.
Perché dovrebbe essere descritta la domanda originale
Sapere che un motore viene utilizzato su una linea di confezionamento, una macchina utensile, un robot o un trasportatore fornisce il contesto per i requisiti di coppia, velocità, frenatura e controllo.
Perché la sostituzione non dovrebbe basarsi sull’apparenza
Due servomotori possono sembrare simili pur avendo sistemi di feedback, dimensioni dell'albero, configurazioni di montaggio o compatibilità di azionamento diversi.
- Registrare il modello installato:Cattura i numeri di modello completi del motore e dell'azionamento.
- Registrare le valutazioni tecniche:Confermare tensione, corrente, coppia, potenza e velocità.
- Identificare il feedback:Registrare il tipo e l'interfaccia dell'encoder o del risolutore.
- Controllare la configurazione del freno:Verificare se è installato un freno di stazionamento.
- Verifica dimensioni:Confrontare albero, flangia, montaggio e dimensioni complessive.
- Conferma comunicazione:Verifica la compatibilità con PLC, CNC o controller di movimento.
- Esaminare l'applicazione:Descrivere il lavoro effettivo della macchina e i requisiti di movimento.
- Conferma il modello proposto:Verificare la configurazione completa del prodotto prima di ordinare.
Come può un fornitore aiutare con il sourcing basato su modelli?
Per le apparecchiature di automazione industriale di marca, un fornitore può aggiungere valore aiutando gli acquirenti a identificare il modello corretto e verificare la compatibilità prima che l'ordine venga finalizzato.
Identificazione del modello
Il numero del materiale originale può essere confrontato con la famiglia di prodotti e l'applicazione richieste.
Ciò è particolarmente utile quando il cliente conosce il modello della macchina installata ma non è sicuro di quale componente servo sia necessario.
Controllo della configurazione
Un fornitore può aiutare a confrontare i dettagli tecnici chiave come la potenza nominale del motore, il feedback, il freno, il montaggio e i relativi requisiti di azionamento.
Approvvigionamento sostitutivo
I team di manutenzione spesso hanno bisogno di componenti per macchine che funzionano da anni. Il prodotto richiesto può appartenere ad una famiglia di prodotti consolidata piuttosto che alla serie più recente.
Un processo di approvvigionamento incentrato sul modello può quindi essere più utile di una raccomandazione generica per una nuova famiglia di prodotti.
Controllo incrociato delle informazioni sulla domanda
Quando il numero del modello originale è incompleto, i dettagli dell'applicazione possono fornire ulteriore contesto.
- Tipo di macchina:Identificare l'apparecchiatura e la funzione dell'asse.
- Informazioni sul motore:Fornire coppia nominale, velocità, tensione, corrente e modello.
- Informazioni sulla guida:Fornire il modello di azionamento e la piattaforma di controllo attuali.
- Feedback:Confermare la disposizione dell'encoder o delresolver.
- Dati meccanici:Fornire informazioni su albero, flangia, dimensioni e montaggio.
- Sistema di controllo:Identificare il PLC, il CNC o il controller di movimento.
Perché la verifica da parte del fornitore è importante
I codici dei prodotti industriali possono essere difficili da interpretare senza il contesto tecnico completo. Un modello che appare corretto nei risultati di ricerca potrebbe avere un'interfaccia di feedback, un'opzione di freno o una configurazione meccanica diversa.
La verifica prima della spedizione può quindi prevenire problemi di installazione evitabili.
Nuovi progetti rispetto a progetti sostitutivi
Per una macchina nuova, il fornitore può rivedere la coppia, la velocità, il feedback, il controller e l'ambiente richiesti.
Per una macchina esistente, il modello originale e le informazioni sulla targhetta generalmente forniscono il punto di partenza più valido.
| Tipo di progetto | Informazioni più utili | Focus sui fornitori |
|---|---|---|
| Nuova macchina | Profilo di movimento e requisiti di carico | Abbinamento e configurazione del prodotto |
| Sostituzione ordinaria | Modello originale completo | Identificazione esatta del modello |
| Macchina più vecchia | Targhetta e dettagli dell'applicazione | Approvvigionamento consolidato di famiglie di prodotti |
| Aggiornamento del controllo | Sistema esistente più nuovo controller | Compatibilità di azionamento e comunicazione |
Quali errori comuni negli appalti dovrebbero essere evitati?
Errori di approvvigionamento possono creare ritardi inutili quando un servo componente è tecnicamente vicino al prodotto richiesto ma non effettivamente compatibile.
- Utilizzando un numero di modello abbreviato:Le informazioni sul suffisso mancanti possono nascondere importanti differenze di configurazione.
- Corrisponde solo alla potenza nominale:Anche la coppia, la velocità, il feedback, il freno e le dimensioni contano.
- Ignorando l'unità installata:È necessario verificare la compatibilità del motore prima di selezionare un motore sostitutivo.
- Ignorare il feedback:Differenze tra encoder e risolutore possono impedire il corretto funzionamento ad anello chiuso.
- Ignorando l'interfaccia di montaggio:Le differenze tra albero e flangia possono impedire l'installazione fisica.
- Ignorare il controller:Un azionamento tecnicamente idoneo potrebbe non supportare il sistema di comunicazione esistente.
- Ignorare il freno:Un freno mancante o diverso può compromettere il funzionamento dell'asse verticale.
- Supponendo che il modello più recente sia la sostituzione diretta:Le generazioni successive di prodotti possono avere interfacce tecniche diverse.
Il problema del numero di modello
I numeri di modello industriale lunghi sono difficili da memorizzare, ma ogni sezione può contenere informazioni utili sulla configurazione. Quando si richiede una sostituzione, è necessario fornire, ove possibile, il codice completo.
Il problema della potenza
La potenza è facile da confrontare, ma non descrive la capacità di movimento completa.
Una macchina che richiede una coppia di picco elevata può necessitare di un motore e di un azionamento diversi rispetto a una macchina con la stessa potenza media ma un profilo di carico più uniforme.
Il problema della compatibilità
Motore e azionamento devono essere trattati come una coppia abbinata a meno che la combinazione proposta non sia stata verificata tecnicamente.
Il problema della documentazione
I progetti di sostituzione spesso coinvolgono macchine vecchie la cui documentazione originale è incompleta. Le foto delle targhette, delle foto dell'armadio, degli schemi elettrici e delle informazioni sull'applicazione della macchina possono aiutare a ricostruire la configurazione richiesta.
Il problema delle ipotesi
“Stessa serie” non significa necessariamente “stessa specifica”. I prodotti correlati possono avere diverse configurazioni di avvolgimento, opzioni di feedback, freni, connettori o dimensioni meccaniche.
Quali informazioni dovrebbe includere una specifica professionale?
Una specifica servo professionale dovrebbe fornire informazioni sufficienti affinché i team di ingegneria e approvvigionamento possano identificare il prodotto appropriato senza fare affidamento su supposizioni.
| Categoria delle specifiche | Informazioni da definire | Scopo della selezione |
|---|---|---|
| Applicazione a macchina | Tipo di macchina e funzione degli assi | Definisce i requisiti di movimento |
| Motore | Modello, coppia, velocità, tensione, corrente | Definisce la capacità motoria |
| Guidare | Modello, tensione, corrente, opzioni | Definisce la compatibilità di potenza e controllo |
| Feedback | Tipo Encoder o Resolver | Garantisce la compatibilità a circuito chiuso |
| Profilo di movimento | Velocità, accelerazione, decelerazione, corsa, tempo di ciclo | Definisce i requisiti dinamici |
| Carico | Massa, inerzia, attrito, forza esterna | Determina i requisiti di coppia |
| Freno | Presenza e tensione del freno | Supporta funzioni di tenuta e sicurezza |
| Interfaccia meccanica | Albero, flangia, dimensioni di montaggio | Conferma l'idoneità fisica |
| Comunicazione | Interfaccia PLC, CNC o rete di movimento | Garantisce l'integrazione dell'automazione |
| Ambiente | Temperatura, umidità, vibrazioni, condizioni di installazione | Conferma l'idoneità dell'applicazione |
Inizia con l'applicazione
Identificare cosa fa effettivamente l'asse. Il termine “servomotore per apparecchiature automatizzate” è troppo ampio. Una descrizione più utile spiega i requisiti di movimento, carico, velocità, accelerazione e controllo.
Fornire i dati completi del motore
Se disponibili, devono essere incluse le informazioni su potenza del motore, coppia, velocità, corrente, tensione, feedback e freno.
Fornire i dati completi dell'unità
È necessario documentare il modello di convertitore, la tensione di alimentazione, la corrente nominale, l'opzione di comunicazione, l'interfaccia di feedback e gli accessori installati.
Definire il ciclo di movimento
Fornire il tempo di accelerazione, il tempo di decelerazione, la velocità operativa, la distanza percorsa, il tempo di sosta e la frequenza di ripetizione.
Definire il carico meccanico
Massa, inerzia, rapporto di trasmissione, passo della vite, dimensioni della puleggia, attrito e forza di processo esterna possono tutti influenzare la selezione.
Definire le condizioni ambientali
È necessario considerare la temperatura ambiente, la temperatura dell'armadio, le vibrazioni, l'umidità, la polvere e la posizione di installazione.
Definire i vincoli di sostituzione
Per una macchina esistente, la specifica dovrebbe identificare quali componenti devono rimanere invariati. Ciò può includere il controller, l'armadio, i cavi, il riduttore, il giunto e la struttura di montaggio.
- Identificare l'asse:Descriverne la funzione e la posizione della macchina.
- Registrare il prodotto installato:Acquisisci i numeri di modello completi del motore e dell'azionamento.
- Valutazioni record:Confermare coppia, velocità, corrente, tensione e potenza.
- Identificare il feedback:Confermare la configurazione dell'encoder o delresolver.
- Revisione delle interfacce meccaniche:Controllare albero, flangia, montaggio e dimensioni complessive.
- Definire il movimento:Registra velocità, accelerazione, decelerazione, viaggio e tempo di ciclo.
- Definire la comunicazione:Identificare il controller e l'architettura di rete.
- Revisione della frenata:Controllare i requisiti della frenatura rigenerativa e del freno di stazionamento.
- Ambiente di revisione:Confermare la temperatura, l'umidità, le vibrazioni e le condizioni di installazione.
- Verifica modello finale:Effettua un controllo incrociato della configurazione completa prima dell'acquisto.
Cosa dovrebbero fornire gli acquirenti a un fornitore?
- Numero materiale completo:Fornire il codice modello completo riportato sulla targhetta.
- Immagine della targa:Includere una fotografia chiara, ove disponibile.
- Modello di azionamento:Fornire le informazioni sull'azionamento corrispondente o sul quadro elettrico esistente.
- Applicazione a macchina:Spiegare la funzione dell'asse e il processo della macchina.
- Dimensioni meccaniche:Fornire informazioni sull'albero e sul montaggio per progetti di sostituzione.
- Informazioni sul feedback:Identificare encoder, risolutore o altri dettagli di feedback.
- Architettura di controllo:Identificare PLC, CNC, controller di movimento e interfaccia di comunicazione.
Queste informazioni consentono al fornitore di eseguire un controllo del prodotto più significativo. Aiuta inoltre a distinguere le sostituzioni esatte dalle configurazioni alternative che potrebbero richiedere ulteriore lavoro di progettazione.
Domande frequenti
A cosa serve un servosistema Rexroth?
I servosistemi vengono utilizzati in macchinari industriali che richiedono velocità, coppia, posizionamento o movimento coordinato controllati. Le applicazioni tipiche includono imballaggi, macchine utensili, robotica, stampa, assemblaggio e movimentazione automatizzata dei materiali.
Un servomotore è uguale a un servoazionamento?
No. Il motore produce coppia meccanica, mentre il servoazionamento fornisce energia elettrica controllata e gestisce le funzioni di corrente, feedback, protezione e comunicazione.
Perché è richiesto il feedback?
Il feedback fornisce informazioni sulla posizione o velocità effettiva del motore. Il sistema di controllo confronta il movimento effettivo con il movimento comandato e apporta correzioni.
Quali informazioni sono più importanti quando si seleziona un servomotore?
Le informazioni chiave includono coppia continua, coppia di picco, gamma di velocità, inerzia del carico, ciclo di lavoro, tipo di feedback, opzione freno, requisiti di alimentazione, dimensioni di montaggio e compatibilità del controller.
La potenza del motore è sufficiente per selezionare un servo?
No. La potenza è solo un parametro. È necessario verificare anche il profilo di movimento effettivo, la coppia continua e di picco, la velocità, l'inerzia, la retroazione, il freno, l'interfaccia meccanica e la compatibilità dell'azionamento.
Qual è la coppia di picco?
La coppia di picco è la capacità di coppia di breve durata del motore. È particolarmente importante durante l'accelerazione, la retromarcia rapida e i disturbi temporanei del carico.
Perché è importante l'inerzia del carico?
Un'inerzia elevata richiede una coppia maggiore per accelerare o decelerare. Può quindi influenzare il dimensionamento del motore, la capacità dell'azionamento, i requisiti di frenatura e la messa a punto del servo.
Qual è la differenza tra encoder incrementali e assoluti?
Gli encoder incrementali forniscono informazioni sul movimento basate su impulsi, mentre gli encoder assoluti forniscono informazioni sulla posizione definite. La scelta appropriata dipende dall'architettura di controllo della macchina e dai requisiti di posizione.
È possibile sostituire un servomotore esistente con un modello più recente?
Potenzialmente, ma è necessario verificare la compatibilità elettrica, meccanica, di feedback, dei freni, dell'azionamento, del controller e della comunicazione della sostituzione. Un prodotto più recente non costituisce automaticamente una sostituzione diretta.
Perché il numero di modello completo è importante?
I numeri di modello industriale possono distinguere feedback, freno, montaggio, avvolgimento, tensione o altri dettagli di configurazione. Un codice abbreviato potrebbe non fornire informazioni sufficienti per identificare il prodotto esatto.
Cosa è necessario controllare quando si sostituisce un servomotore?
Controllare il modello completo, i valori nominali del motore, il sistema di feedback, il freno, l'albero, la flangia, la disposizione dei connettori, la compatibilità dell'azionamento, l'interfaccia del controller, il cablaggio e le dimensioni di installazione.
Un servomotore può funzionare con azionamenti diversi?
Solo quando l'azionamento proposto supporta le caratteristiche elettriche del motore, la tecnologia di feedback, i requisiti di controllo e altre interfacce. La compatibilità deve essere verificata dalle specifiche tecniche complete.
Qual è lo scopo di un freno di stazionamento?
Un freno di stazionamento mantiene fermo il motore quando viene rimossa la coppia elettrica. È particolarmente utile sugli assi verticali dove la gravità potrebbe altrimenti causare movimento.
Un freno di stazionamento sostituisce la frenata dinamica?
Non necessariamente. Un freno di stazionamento è normalmente destinato a mantenere il carico a riposo. L'arresto dinamico può basarsi sul servoazionamento, sulla resistenza di frenatura, sul sistema rigenerativo o su un altro metodo specificato.
Perché le dimensioni dell'albero e della flangia sono importanti?
Il motore deve collegarsi fisicamente alla macchina. Differenze nel diametro dell'albero, nella lunghezza dell'albero, nel modello della flangia o nelle dimensioni del pilota possono impedire l'installazione diretta anche quando i valori elettrici corrispondono.
Quali sistemi di comunicazione possono essere utilizzati con i servoazionamenti?
L'interfaccia esatta dipende dall'azionamento e dal sistema di automazione selezionati. Le tecnologie bus di campo industriale ed Ethernet industriale possono essere utilizzate per comandi di movimento, informazioni di stato, diagnostica e controllo coordinato.
I servosistemi possono essere utilizzati nelle macchine per l'imballaggio?
SÌ. Le apparecchiature di imballaggio utilizzano spesso servoassi per l'indicizzazione, l'alimentazione, il taglio, la sigillatura, la registrazione e il movimento sincronizzato.
I servomotori possono essere utilizzati nelle macchine utensili?
SÌ. I servosistemi sono comunemente utilizzati per funzioni di avanzamento e posizionamento in cui il movimento controllato e la ripetibilità sono importanti.
Perché la sostituzione di un servo può guastarsi anche se la potenza è la stessa?
La sostituzione può differire in termini di caratteristiche di coppia-velocità, feedback, freno, dimensioni dell'albero, dimensioni della flangia, connettori, compatibilità dell'azionamento o comunicazione. Il solo potere corrispondente non stabilisce l’equivalenza.
Quali informazioni dovrebbe inviare un acquirente a un fornitore?
Le informazioni più utili includono il numero di modello completo, la foto della targhetta, il modello di azionamento installato, l'applicazione della macchina, i requisiti di coppia e velocità, il tipo di feedback, la configurazione del freno, le dimensioni meccaniche e il controller o l'interfaccia di comunicazione.
Un fornitore può aiutare a identificare un componente servo più vecchio?
SÌ. Un fornitore può utilizzare il numero di modello completo, le informazioni sulla targhetta, le fotografie e i dettagli dell'applicazione per identificare il prodotto richiesto e verificare la relativa configurazione.
È opportuno selezionare sempre la generazione di prodotti più recente?
No. Per una macchina nuova, potrebbe essere appropriata una famiglia di prodotti attuale. Per una macchina esistente, la soluzione migliore può essere l'esatto modello stabilito o una sostituzione attentamente verificata che preservi le interfacce elettriche e meccaniche esistenti.
Perché il motore e l'azionamento dovrebbero essere valutati insieme?
L'azionamento deve fornire la corrente richiesta e interpretare correttamente il feedback del motore. La compatibilità del motore e dell'azionamento influisce direttamente sulle prestazioni del controllo e sulla messa in servizio.
Cosa rende tecnicamente affidabile la selezione di un servo?
La selezione affidabile del servo inizia dalla macchina, non dal nome del prodotto. La macchina determina come deve muoversi l'asse, quanta coppia è necessaria, quanto velocemente l'asse deve accelerare, quanto spesso fa inversione e con quanta precisione deve seguire la traiettoria comandata.
Da lì, il motore e l'azionamento devono essere selezionati come una coppia coordinata. La coppia continua determina il funzionamento prolungato, la coppia di picco determina la capacità dinamica di breve durata e la velocità definisce il campo operativo utilizzabile. L'inerzia del carico, la gravità, il rapporto di trasmissione e le forze di processo determinano quindi la domanda meccanica effettiva.
Il feedback aggiunge un altro livello essenziale. La tecnologia dell'encoder o del risolutore deve corrispondere all'azionamento e la risoluzione disponibile deve supportare le prestazioni di controllo richieste. Allo stesso tempo, la precisione meccanica rimane importante perché il gioco, la flessibilità, l’allineamento e l’errore di trasmissione possono limitare le prestazioni di posizionamento finale.
I progetti di sostituzione richiedono ancora più attenzione ai dettagli. I numeri di modello completi, le targhette del motore, le informazioni sull'azionamento, la disposizione dei connettori, le opzioni del freno, le dimensioni dell'albero, i modelli delle flange e le interfacce di comunicazione devono essere verificati prima che la sostituzione venga approvata.
È qui che il sourcing basato su modelli diventa pratico per gli acquirenti internazionali. Invece di selezionare un componente servo generico da un'ampia categoria di prodotti, il metodo più affidabile è identificare l'esatto modello richiesto e quindi verificarlo rispetto alla macchina esistente o all'applicazione pianificata.
Per le nuove apparecchiature, la selezione può iniziare con i requisiti di coppia, velocità, inerzia, ciclo di lavoro, feedback, controller e comunicazione. Per i progetti di manutenzione e sostituzione, il numero del materiale originale e le informazioni sulla targhetta generalmente forniscono il punto di partenza più valido.
Un servosistema ben accoppiato dipende in definitiva da diversi livelli che lavorano insieme: motore, azionamento, feedback, controller, comunicazione, cablaggio, frenatura, trasmissione meccanica e struttura della macchina.
Per gli acquirenti che acquistano apparecchiature di automazione industriale di marca, l'obiettivo non è quindi semplicemente quello di identificare un servomotore che sembri simile. L'obiettivo è individuare una configurazione tecnicamente compatibile con la macchina e pratica per l'applicazione prevista.
Quando si acquista aServo Rexrothprodotto, fornendo il numero di modello completo, l'applicazione della macchina, le informazioni sull'azionamento esistente, il tipo di feedback, le dimensioni meccaniche e i dettagli del controller fornisce al fornitore una base molto più solida per una corrispondenza accurata del modello.
Hai bisogno di aiuto per identificare il modello di servo giusto?
Mao Huifornisce prodotti di automazione industriale di marca e supporta l'identificazione dei modelli, l'approvvigionamento di sostituti, i controlli delle specifiche tecniche e l'abbinamento dei prodotti basati sull'applicazione. Per il modello richiesto, le informazioni sulla targhetta o i dettagli dell'applicazione della macchina,contattaci.